
Guía de selección de sensores de presión UAV para control de altitud, velocidad aérea y vuelo de drones
Fecha: 2026-09-24
A 5.000 pies, un error barométrico de 10 hPa se traduce en aproximadamente 84 metros de error de altitud. Para un UAV de ala fija que vuela en misiones de seguimiento del terreno, ese margen es la diferencia entre un pase limpio y un choque controlado. Los sensores de presión de los vehículos aéreos no tripulados son los instrumentos que le indican al controlador de vuelo dónde se encuentra la aeronave en la atmósfera, y la selección del correcto debe basarse en especificaciones mensurables, no en hojas de datos de marketing.
Lo que realmente miden los sensores de presión de los UAV
Los sensores de presión de los UAV ofrecen tres mediciones principales: altitud barométrica, velocidad del aire y velocidad vertical. Cada medición requiere una configuración de sensor diferente y separar estas funciones al principio del proceso de diseño ahorra meses de trabajo de integración.
La altitud barométrica proviene de un sensor de presión absoluta. El controlador de vuelo convierte la presión estática del puerto en altitud utilizando un modelo de atmósfera estándar. Un sensor absoluto con un rango de escala completa de 110 kPa cubre el nivel del mar hasta aproximadamente 10.000 metros, lo que es suficiente para la mayoría de las operaciones comerciales de vehículos aéreos no tripulados.
La velocidad del aire utiliza un sensor de presión diferencial. Un tubo Pitot genera baja presión debido al movimiento hacia adelante y el sensor lee la brecha de presión entre el puerto estático y el tubo Pitot. La delta-presión resultante es proporcional al cuadrado de la velocidad del aire. Para drones con velocidades de crucero inferiores a 10 m/s, un sensor de micropresión con un rango de escala completa inferior a 1 kPa es esencial porque la presión delta a esas velocidades es de sólo unos pocos cientos de pascales.
La velocidad vertical normalmente se obtiene diferenciando la señal de altitud. Algunos controladores de vuelo combinan el sensor de presión con una unidad de medición inercial para suprimir el ruido, pero el sensor de presión sigue siendo la principal fuente de datos.
La detección del efecto suelo es otro caso de uso. A medida que el UAV se acerca a la superficie de aterrizaje, el perfil de presión debajo del lavado del rotor cambia. Un sensor diferencial con un rango de 0 a 0,5 kPa y un tiempo de respuesta rápido proporciona los datos necesarios para un algoritmo de aterrizaje fluido.
| Función | Tipo de sensor | rango típico | Formato de salida | Especificaciones críticas |
| Altitud barométrica | absoluto | 30 a 110 kPa | I2C digital | Baja deriva a largo plazo |
| Velocidad del aire | diferencial | 0 a 1kPa | Analógico o digital | Sensibilidad de rango bajo |
| velocidad vertical | absoluto | 30 a 110 kPa | digitales | Baja densidad de ruido |
| Detección de efecto suelo | diferencial | 0 a 0,5 kPa | Analógico | Tiempo de respuesta rápido |
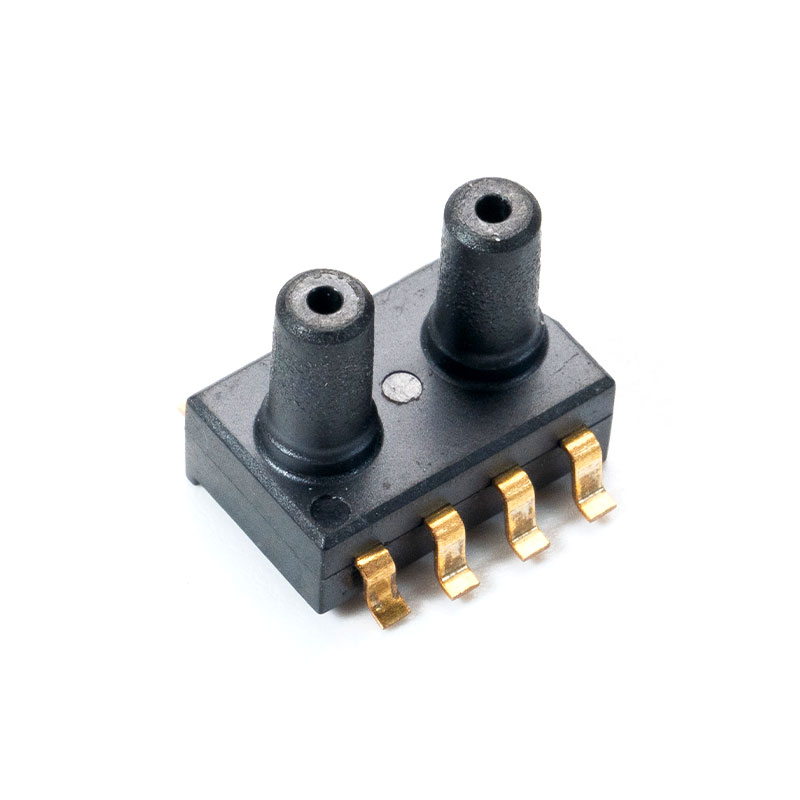
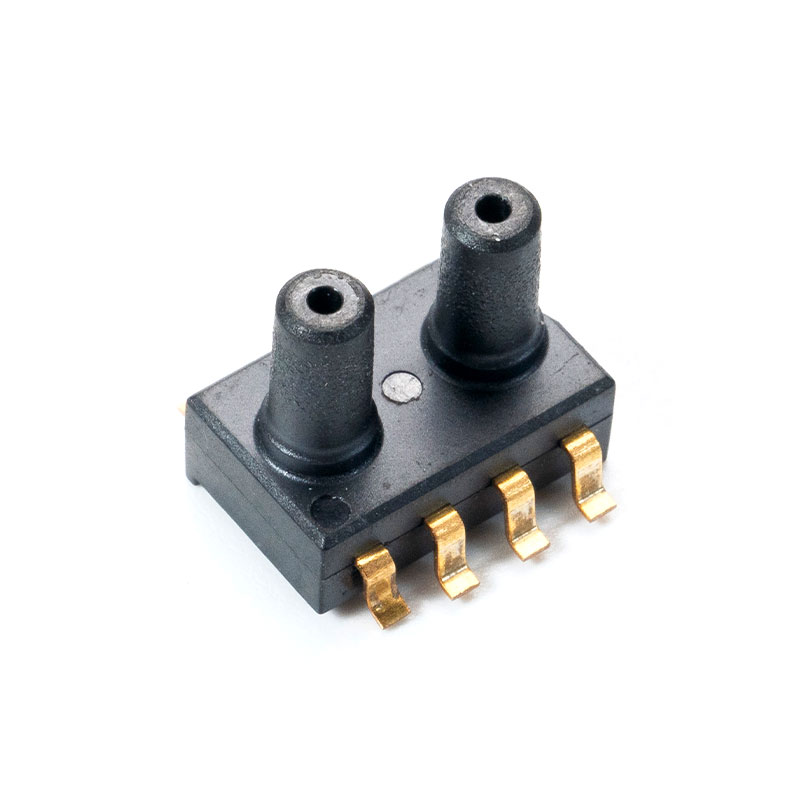
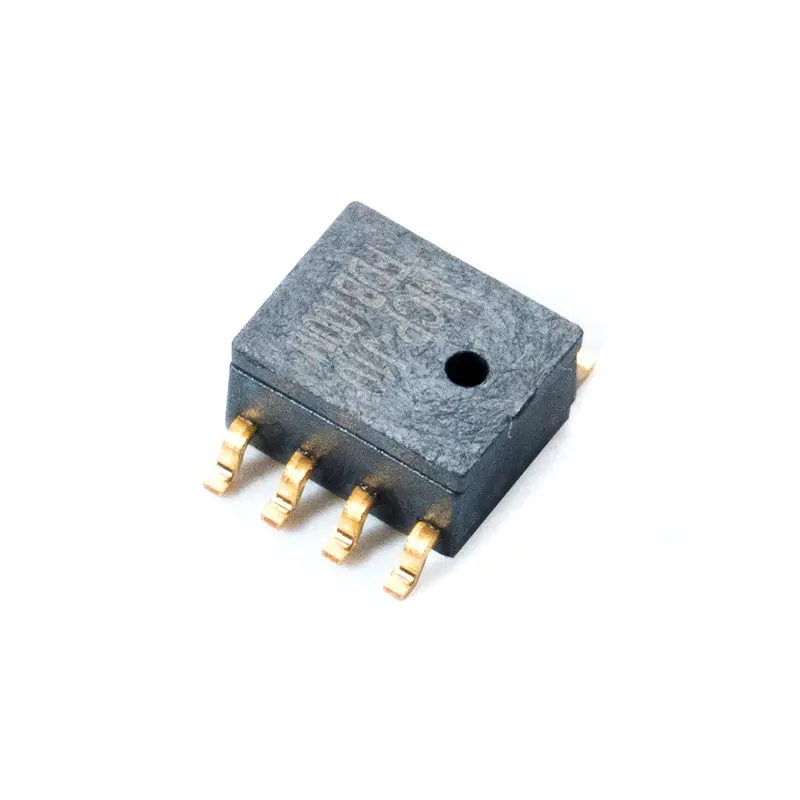
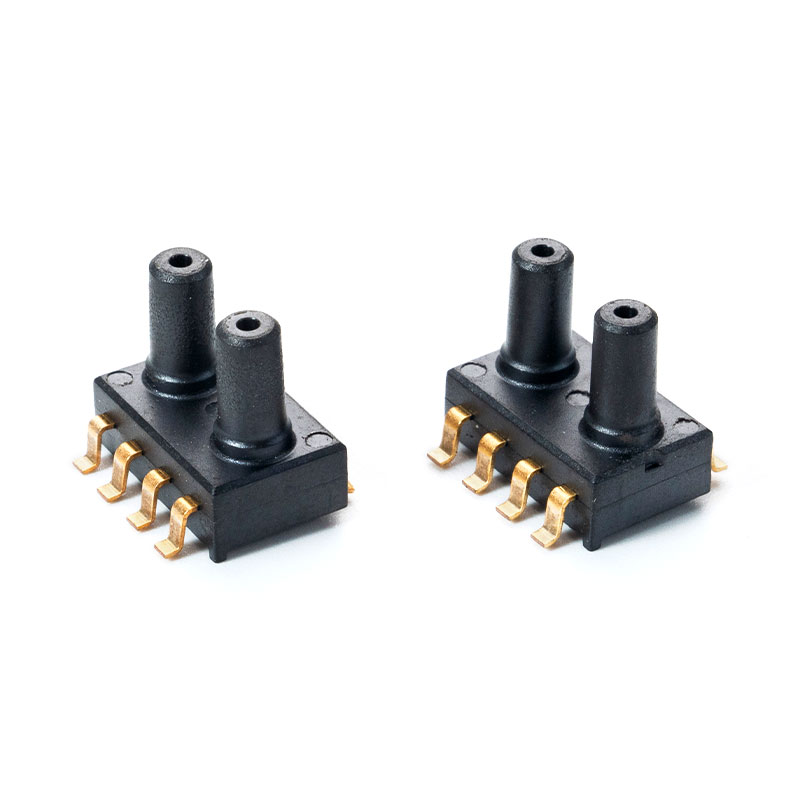 MCP-H21 Sensor de presión para drones Descripciones La serie MCP-H21 es un paquete de tamaño pequeño (SOP) con puertos duales, que integra amplificación de señal, no linealidad y compensación de temperatura para s... Ver producto →
Cinco especificaciones de microsensores de presión que son importantes para el diseño de drones
Cinco especificaciones determinan si un sensor de presión realmente funciona para un dron: rango de medición, precisión, formato de salida, paquete y estabilidad térmica. Bloquee estos cinco valores antes de comenzar el diseño de la PCB.
- Rango de medición - Para la altitud, el rango absoluto debe cubrir de 30 a 110 kPa. Para la velocidad del aire, el rango diferencial debe dimensionarse de modo que la envolvente de vuelo esperada utilice del 50 al 70 por ciento de la escala completa.
- Precisión - Una especificación de salida de escala completa del 0,2 por ciento es suficiente para mantener la altitud, pero el error de compensación importa más que la linealidad. Una compensación del 0,1 por ciento del FSS en la referencia base produce varios metros de error de altitud aparente.
- Formato de salida - I2C digital simplifica el cableado y elimina el algoritmo de compensación del controlador de vuelo. La salida analógica sigue siendo útil para placas de piloto automático personalizadas con un ADC de alta resolución y una interfaz analógica limpia.
- Paquete - El embalaje de montaje en superficie (SOP) es obligatorio para los controladores de vuelo de producción. Los paquetes DIP o SIP funcionan para pruebas de laboratorio, pero rara vez se utilizan en ensamblajes de drones de gran volumen.
- Estabilidad térmica - La compensación térmica de fábrica en múltiples puntos de temperatura es lo que mantiene estable la precisión en todo el entorno operativo.
el precisión del sensor de presión diferencial ofrecido por la familia MemsTech MCPh20 y MCPh21 es una opción directa para la medición de la velocidad del aire y el efecto suelo en plataformas multirrotor y de ala fija.
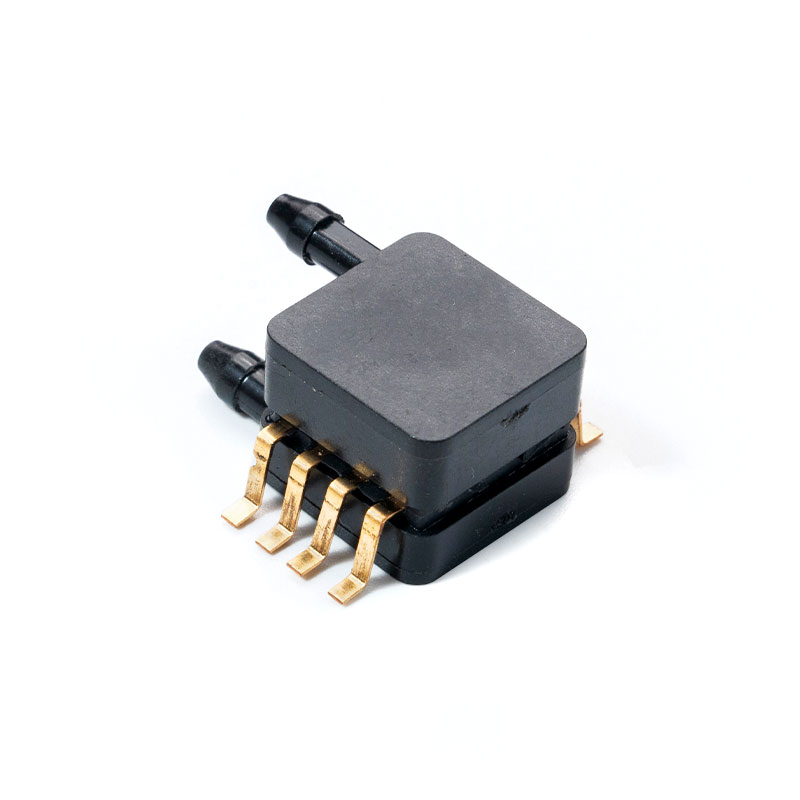
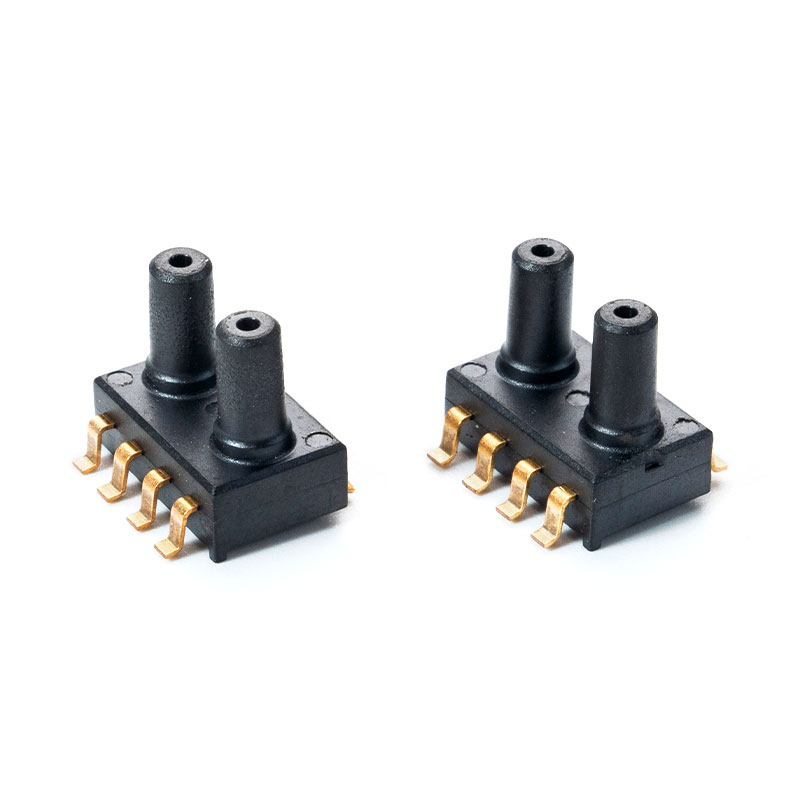 DPT-R8 Microsensor de presión Introducción El tema de este documento son las características de funcionalidad del transmisor de presión diferencial basado en el sensor de presión de la serie Honeywell ABP... Ver producto →
Salida digital versus analógica: elección de la interfaz para su controlador de vuelo
La salida digital I2C ahora es la predeterminada para los sensores de presión de UAV porque traslada la carga de trabajo de calibración del controlador de vuelo. La salida analógica sigue siendo importante para los diseños de piloto automático personalizados que requieren datos de sensores sin procesar.
Los sensores digitales I2C entregan datos calibrados de presión y temperatura directamente, lo que reduce la carga del procesador y elimina la necesidad de una interfaz analógica de precisión. El controlador de vuelo lee los valores compensados sin realizar cálculos de calibración. Este es el camino más sencillo para obtener datos confiables de altitud y velocidad en una pila de vuelo UAV compacta.
Los sensores analógicos generan un voltaje linealmente proporcional a la presión. Si el piloto automático ya tiene un ADC de 16 bits con un voltaje de referencia estable, un sensor analógico puede proporcionar una latencia más baja. Sin embargo, el ruido de conmutación del ESC proveniente de los motores de alta corriente puede corromper las lecturas de presión analógicas, especialmente en configuraciones multirrotor con cuatro o más ESC. La latencia es otro diferenciador. Los sensores digitales I2C suelen informar a 1 kHz, que es lo suficientemente rápido para la mayoría de los controladores de vuelo. Los sensores analógicos tienen esencialmente una latencia de protocolo cero porque el valor aparece inmediatamente en el pin de salida.
- Digital I2C - Bus de dos hilos, compensación de temperatura integrada, menor sensibilidad EMI, cableado más sencillo en pilas compactas.
- voltaje analógico - Pin de salida único, requiere ADC externo, control total sobre la curva de calibración, menor costo de componentes para diseños simples.
Deriva de temperatura: la causa oculta del error de altitud
La deriva de temperatura, no el sensor en sí, es la principal causa del error de altitud barométrica en los sistemas UAV. La temperatura del aire cae aproximadamente 6,5 grados Celsius por cada 1.000 metros de ascenso, y la compensación del punto cero del sensor cambia a medida que cambia la temperatura del paquete.
Sin compensación, una oscilación de 10 grados Celsius puede cambiar la compensación lo suficiente como para producir decenas de metros de aparente error de altitud. La calibración de fábrica resuelve este problema realizando una compensación de punto cero y de escala completa en puntos de temperatura fríos y calientes, y luego verificando la estabilidad durante un largo período de inmersión.
MemsTech aplica este proceso a cada producto antes del envío, razón por la cual la especificación del 0,2 por ciento de FSS se mantiene en condiciones de vuelo reales y no solo en papel.
Factores de embalaje, integración y cadena de suministro para vehículos aéreos no tripulados de producción
El embalaje de montaje en superficie es el factor decisivo para la fabricación en volumen de drones. El paquete SOP admite la recogida y colocación automática, reduce el área de la placa y elimina el paso de soldadura de la placa a través del orificio que ralentiza el ensamblaje DIP.
Para volúmenes de producción superiores a 10.000 unidades, la elección del embalaje afecta directamente al rendimiento y al coste del montaje. Los paquetes DIP y SIP siguen siendo útiles para la creación de prototipos de banco, pero añaden tiempo de ciclo y mano de obra a la línea de producción. Un sensor diseñado para montaje en superficie, como la serie MCPV5xxx, se integra perfectamente con los perfiles de soldadura por reflujo modernos.
A la hora de adquirir sensores para la producción, las capacidades internas del proveedor son tan importantes como la hoja de datos. MemsTech realiza pruebas de embalaje, unión de cables, soldadura, compensación de temperatura, calibración y deriva internamente en unas instalaciones estandarizadas de 2000 metros cuadrados. Esto significa que la coherencia entre lotes no depende de un subcontratista externo.
el practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this guía completa sobre la tecnología de sensores de presión MEMS .
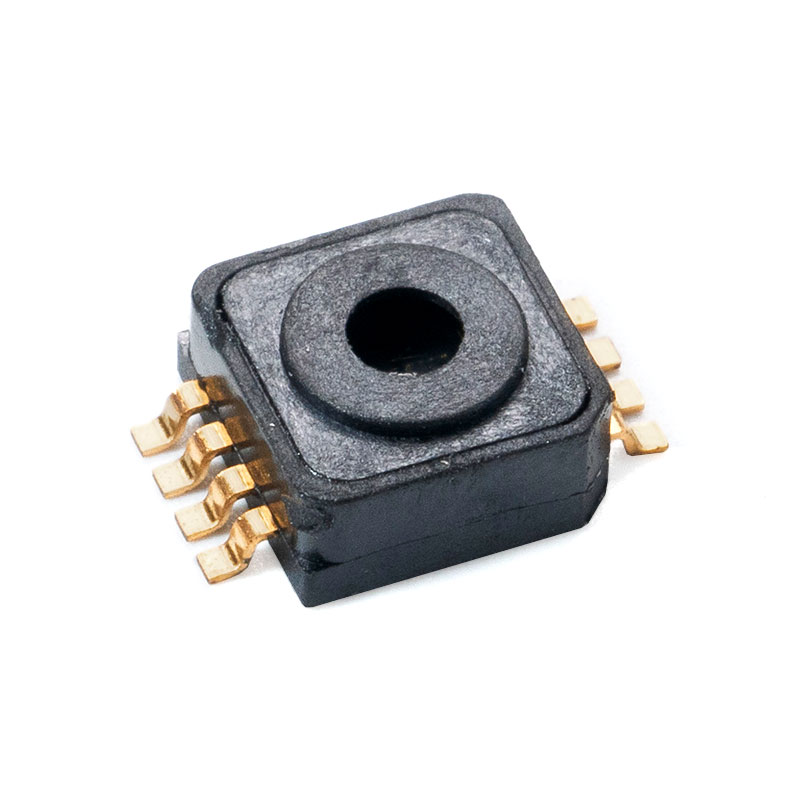
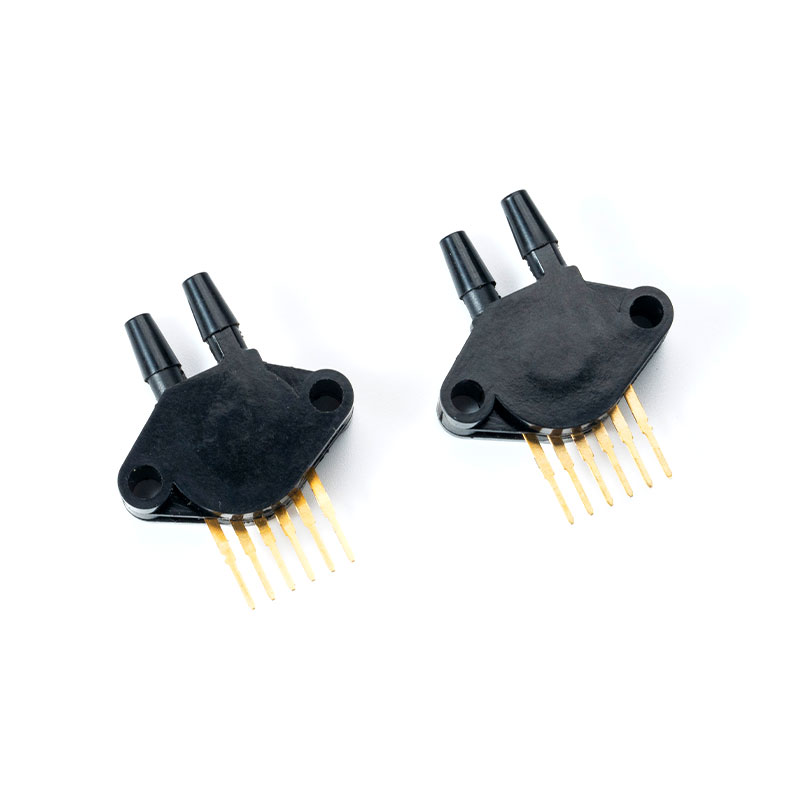 MCP5700DP Sensor de presión para uso industrial el MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Ver producto →
Preguntas frecuentes sobre los sensores de presión UAV
¿Qué rango de sensor de presión debo elegir para un altímetro UAV?
Elija un sensor de presión absoluta con un rango que cubra toda la ventana de altitud operativa. Un sensor de 30 a 110 kPa cubre el nivel del mar hasta aproximadamente 10.000 metros. Si el dron vuela por debajo de los 6.000 metros, un rango más estrecho de 30 a 90 kPa proporciona una mejor resolución.
¿Debo utilizar un sensor de presión digital o analógico para un dron?
Utilice un sensor I2C digital para la mayoría de los controladores de vuelo porque los datos calibrados reducen la carga del procesador y simplifican el cableado. Elija la salida analógica solo si el piloto automático tiene un ADC de alta resolución y el presupuesto de ruido permite una interfaz analógica cerca del sensor.
¿Cuál es la precisión del sensor de presión MemsTech MCPh21?
el MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
¿Puede el mismo sensor de presión medir tanto la altitud como la velocidad del aire?
Un único sensor de presión absoluta maneja la altitud, pero la velocidad del aire requiere una configuración de presión diferencial. Algunos diseños de UAV utilizan dos sensores: un sensor absoluto para la altitud y un sensor diferencial para la medición de la velocidad del aire con tubo de Pitot.
memes Tech se ha especializado en el campo de sensores de presión desde hace más de 14 años.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, distrito de Xinwu, ciudad de Wuxi, provincia de Jiangsu, China
Derechos de autor © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Fabricantes de sensores de presión MEMS personalizados
